

1. 서 론
2. 파일럿 테스트 부지 및 설계 개요
2.1 부지 선정과 암반 특성
2.2 파일럿 테스트 설계
3. 파일럿 테스트 부지 건설
4. 3D 스캔 기반 변위 검토 방법
5. 결과 및 고찰
5.1 암주면 정합 잔차
5.2 암주 사이 천정부
5.3 룸 중앙부 프로파일
5.4 고찰
6. 결 론
1. 서 론
주방식 공법(room-and-pillar method) 또는 격자형 지하공간은 굴착부를 일정한 간격으로 직교하도록 굴착하여 자연 암반을 암주(rock pillar)로 남기고, 암주 사이의 룸(room)을 공간으로 활용하는 공법이다(Hartman and Mutmansky, 2002). 광산 분야에서는 수평 또는 완경사로 매장된 광물의 채굴에 오랫동안 적용되어 왔으나, 채광 목적의 주방식 구조는 채광 기간 동안의 단기적인 암주 안정성 확보에 주안점을 두는 반면, 지하공간 활용을 목적으로 하는 주방식 지하구조는 상재하중을 장기적으로 지지하면서 천정부와 각 암주가 공간 활용에 지장이 없는 상태를 유지해야 한다는 점에서 설계 개념이 다르다(Lee et al., 2013; Chang et al., 2014). 특히 주방식 지하구조는 대규모 터파기나 철근콘크리트 구조체의 시공을 최소화할 수 있고, 운영 중에도 인접 룸을 추가 굴착하여 공간을 확장할 수 있다는 점에서 지하 복합플랜트와 같이 증설이 예상되는 시설의 지하화에 적합한 대안으로 검토되어 왔다.
국내에서는 주방식 지하구조의 설계법에 관한 연구가 단계적으로 수행되어 왔다. Lee et al.(2013)은 주방식 지하공간의 구조 안정성을 개념적으로 평가하였고, Lee et al.(2014a, 2014b)은 암주와 룸의 형상비에 따른 매개변수 해석을 바탕으로 강도응력비와 한계변형률로 구조 안정성을 검토한 뒤 공간 활용성과 시공장비 적용성을 고려하여 형상을 선정하고 지보 패턴을 설계하는 절차를 제안하였다. Chang et al.(2014)은 지류론과 암주 강도 추정식에 의한 무지보 암주 설계 도표를 제시하였으며, Ham et al.(2021)은 지반조건과 암주 폭, 룸 폭을 변수로 한 125개 조건의 수치해석을 통해 암주 안전율과 룸 변형률의 상관관계로부터 암주 폭에 따른 룸 변형률의 상한값을 도출하였다. Choi et al.(2022)은 굴착 순서와 숏크리트·록볼트 설치 여부를 고려한 굴착 단계별 해석을 수행하여 경암 지반의 토피고 30m 조건에서 천정부 침하가 지보재 유무와 관계없이 15mm 이하, 지보재 설치 시 9mm 이하로 나타남을 보고하였다. 지보재 측면에서는 고성능 숏크리트에 뿜칠 멤브레인을 결합한 고성능 합성지보재의 실대형 휨시험이 수행되어 휨강도는 유사하나 휨인성이 향상됨이 확인되었다(Kang et al., 2021). 이러한 연구를 바탕으로 Lee(2023)는 경북 경산의 가행 골재광산에 파일럿 테스트 부지를 선정하고 상세 지반조사와 설계를 거쳐 부지 조성공사를 수행한 과정을 보고한 바 있다.
그러나 지금까지의 연구는 해석과 실내시험, 그리고 파일럿 테스트 부지의 설계와 초기 굴착까지를 다루고 있어, 제안된 설계법으로 건설된 공간이 실제로 시간 경과에 따라 안정하게 유지되는지에 대한 현장 확인은 이루어지지 않았다. 주방식 지하공간은 무지보 또는 최소지보 상태의 대단면 공간이 격자 형태로 반복되므로, 천단침하핀이나 내공변위 측선과 같은 점(point) 계측을 모든 룸에 설치·유지하기 어렵고, 계측점이 없는 위치에서 발생하는 국부 변형을 놓칠 수 있다. 이에 비해 지상 레이저 스캔(terrestrial laser scanning, TLS)이나 사진측량(photogrammetry)으로 취득한 점군(point cloud)은 천정부와 암주 표면 전체를 면 단위로 기록하므로 시차를 둔 두 점군을 비교하면 공간 전체의 형상 변화를 검토할 수 있다. 다만 서로 다른 시기에 서로 다른 센서로 취득한 점군을 비교할 경우 센서 정확도와 정합 오차가 결과에 직접 반영되므로, 어느 크기 이상의 차이를 변형으로 판단할 수 있는지에 대한 검출 한계(level of detection, LOD)를 명확히 정의하는 것이 중요하다(Lague et al., 2013).
본 연구에서는 선행 연구에서 제안된 설계법에 따라 설계·건설된 파일럿 테스트 공간을 대상으로, 건설 완료 후 약 1년의 시차를 둔 사진측량 점군과 TLS 점군을 암주면 기준으로 정합하고 C2C(cloud-to-cloud) 거리를 암주에 대한 상대 변위로 산정하여 천정부와 암주면의 형상 변화를 검토하였다. 두 센서의 사양과 정합 잔차로부터 검출 한계를 정량적으로 정의하고, 파일럿 테스트 공간의 변형을 검토하였다. 아울러 파일럿 테스트 부지의 설계 개요와 건설 결과를 함께 정리하여 주방식 지하공간의 실증 사례로 제시하고자 한다.
2. 파일럿 테스트 부지 및 설계 개요
2.1 부지 선정과 암반 특성
파일럿 테스트 부지는 지하 복합플랜트 실증연구와 연계하여 무지보 건설이 가능한 양호한 암반과 연구에서 고려한 상재하중을 확보할 수 있는 심도를 조건으로, 갱내채광 중인 석회석·규석·장석 광산 등 10개 업체 17개 광산을 대상으로 후보지를 평가하여 4개소를 선정한 뒤 실내 물성시험과 현장 조사를 거쳐 최종 결정되었다(Lee, 2023). 최종 선정된 부지는 경상북도 경산시에 위치한 가행 골재광산으로 화강암 내에 채굴 갱도가 형성되어 있으며, 동남동 및 북북동 방향의 고경사 단층이 분포하나 시험시공 위치에 교차하는 북북동 방향 단층은 소규모이고 단층면이 신선하여 암반 강도 저하는 크지 않을 것으로 평가되었다.
시험시공 위치의 암종 확인과 암질지수(RQD) 산정, 실내시험용 시료 채취를 위해 인접 갱도에서 남북 방향 50m(HBH-1)와 북동 방향 약 64m(HBH-2)의 수평시추(NX 규격)를 수행하였다. 회수된 코어는 폭 30cm 이내의 산성암맥 일부를 제외하고 모두 조립질의 신선한 화강암이었으며, RQD는 HBH-2 시작부 일부를 제외하고 91% 이상, 절리 간격은 50~150cm로 매우 양호하였다. 시추 코어에 대한 실내 물성시험 결과의 평균값은 Table 1과 같으며, 일축압축강도 평균 약 190MPa, 변형계수 약 60GPa로 ISRM 분류상 경암 이상에 해당한다. 갱내 암반분류 결과 RMR은 82(I등급), Q값은 33.3(Good)으로 평가되었다.
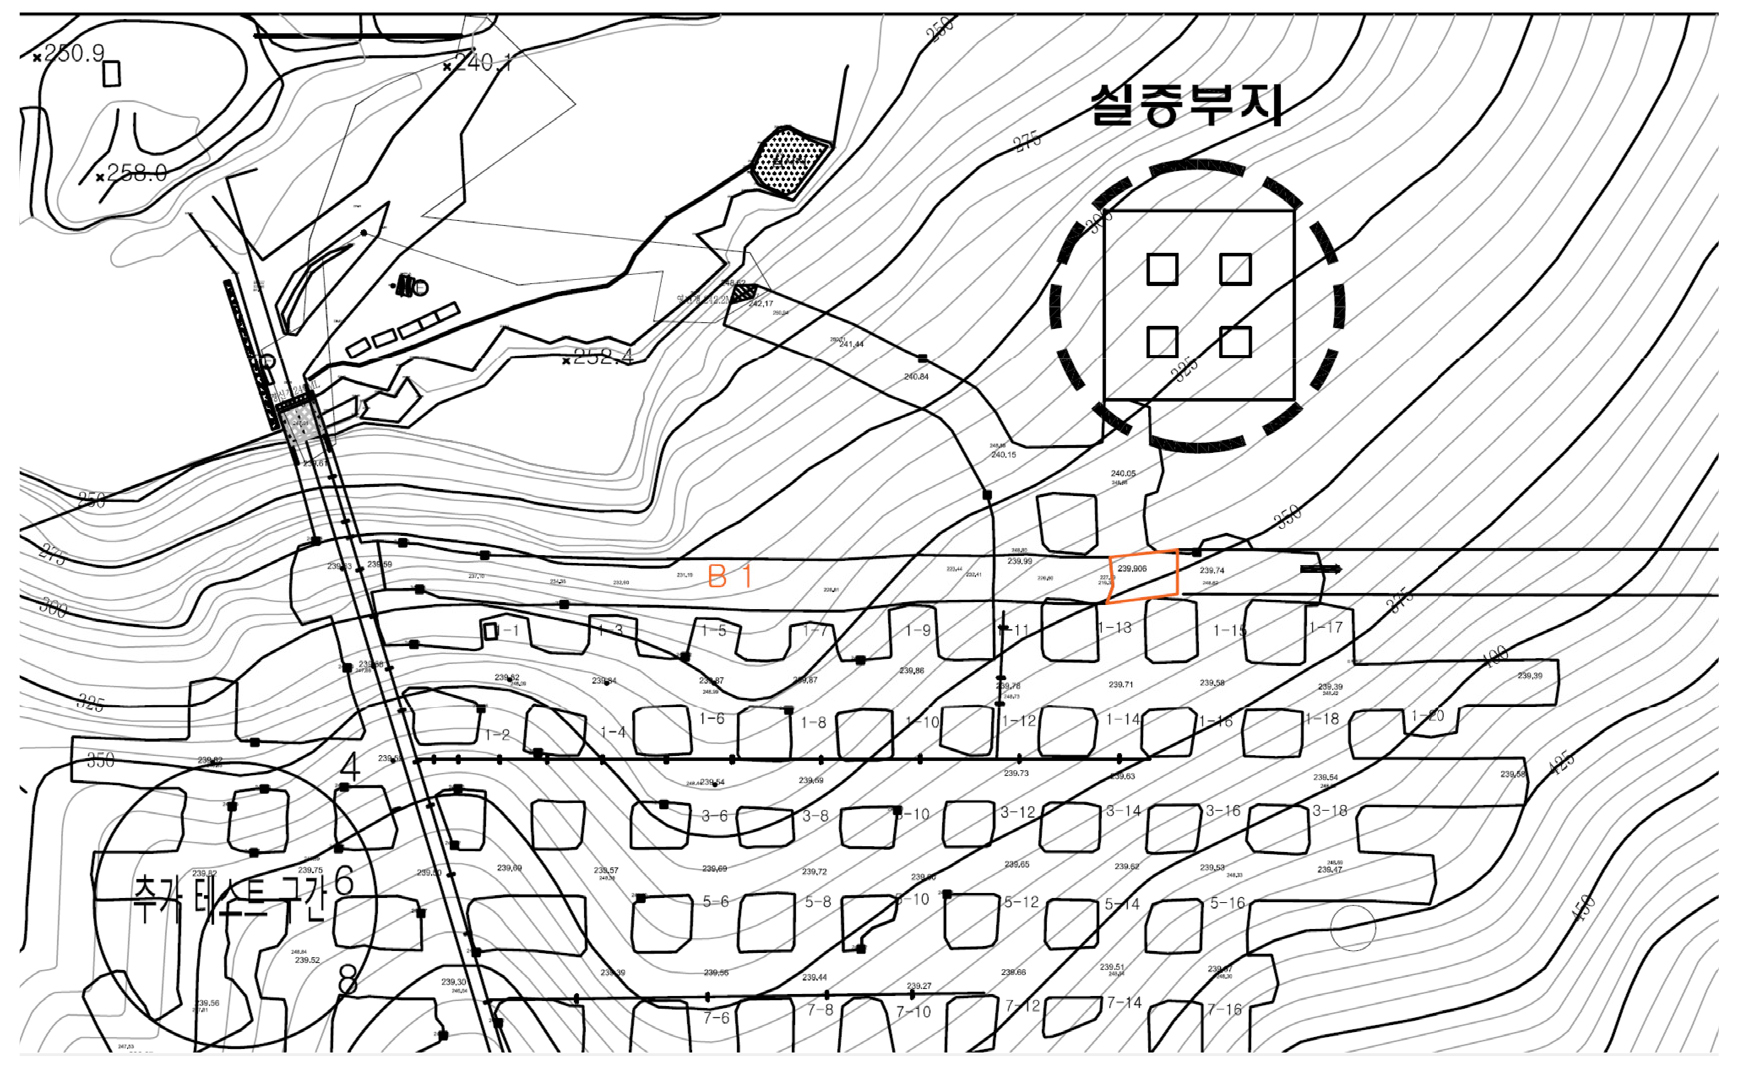
시험시공 위치의 갱도 바닥 표고는 약 EL. 240m이고 부지 상부의 지표 표고는 약 EL. 300~340m로, 천정부 기준 토피고는 부지 북서측에서 최소 약 51m, 남동측으로 갈수록 증가한다(Fig. 1). 이는 선행 연구에서 서울 지하철 정거장 심도를 참고하여 설정한 설계 대상 심도 30m(Lee et al., 2014a)보다 깊은 조건으로, 암주에 작용하는 상재하중 측면에서 설계 조건보다 불리하나 암반의 강도·변형 특성이 설계에서 가정한 Type I(변형계수 18GPa)의 3배 이상이므로 충분한 안전율을 확보할 수 있는 것으로 검토되었다.
Table 1
Average properties of intact rock from horizontal boreholes at the pilot test site (after Lee, 2023)
|
Unit weight (kN/m3) |
UCS (MPa) |
E (GPa) | Poisson’s ratio |
Cohesion (MPa) |
Friction angle (°) |
Tensile strength (MPa) |
| 26.11 | 189.7 | 60.55 | 0.358 | 24.0 | 61.3 | 10.2 |
2.2 파일럿 테스트 설계
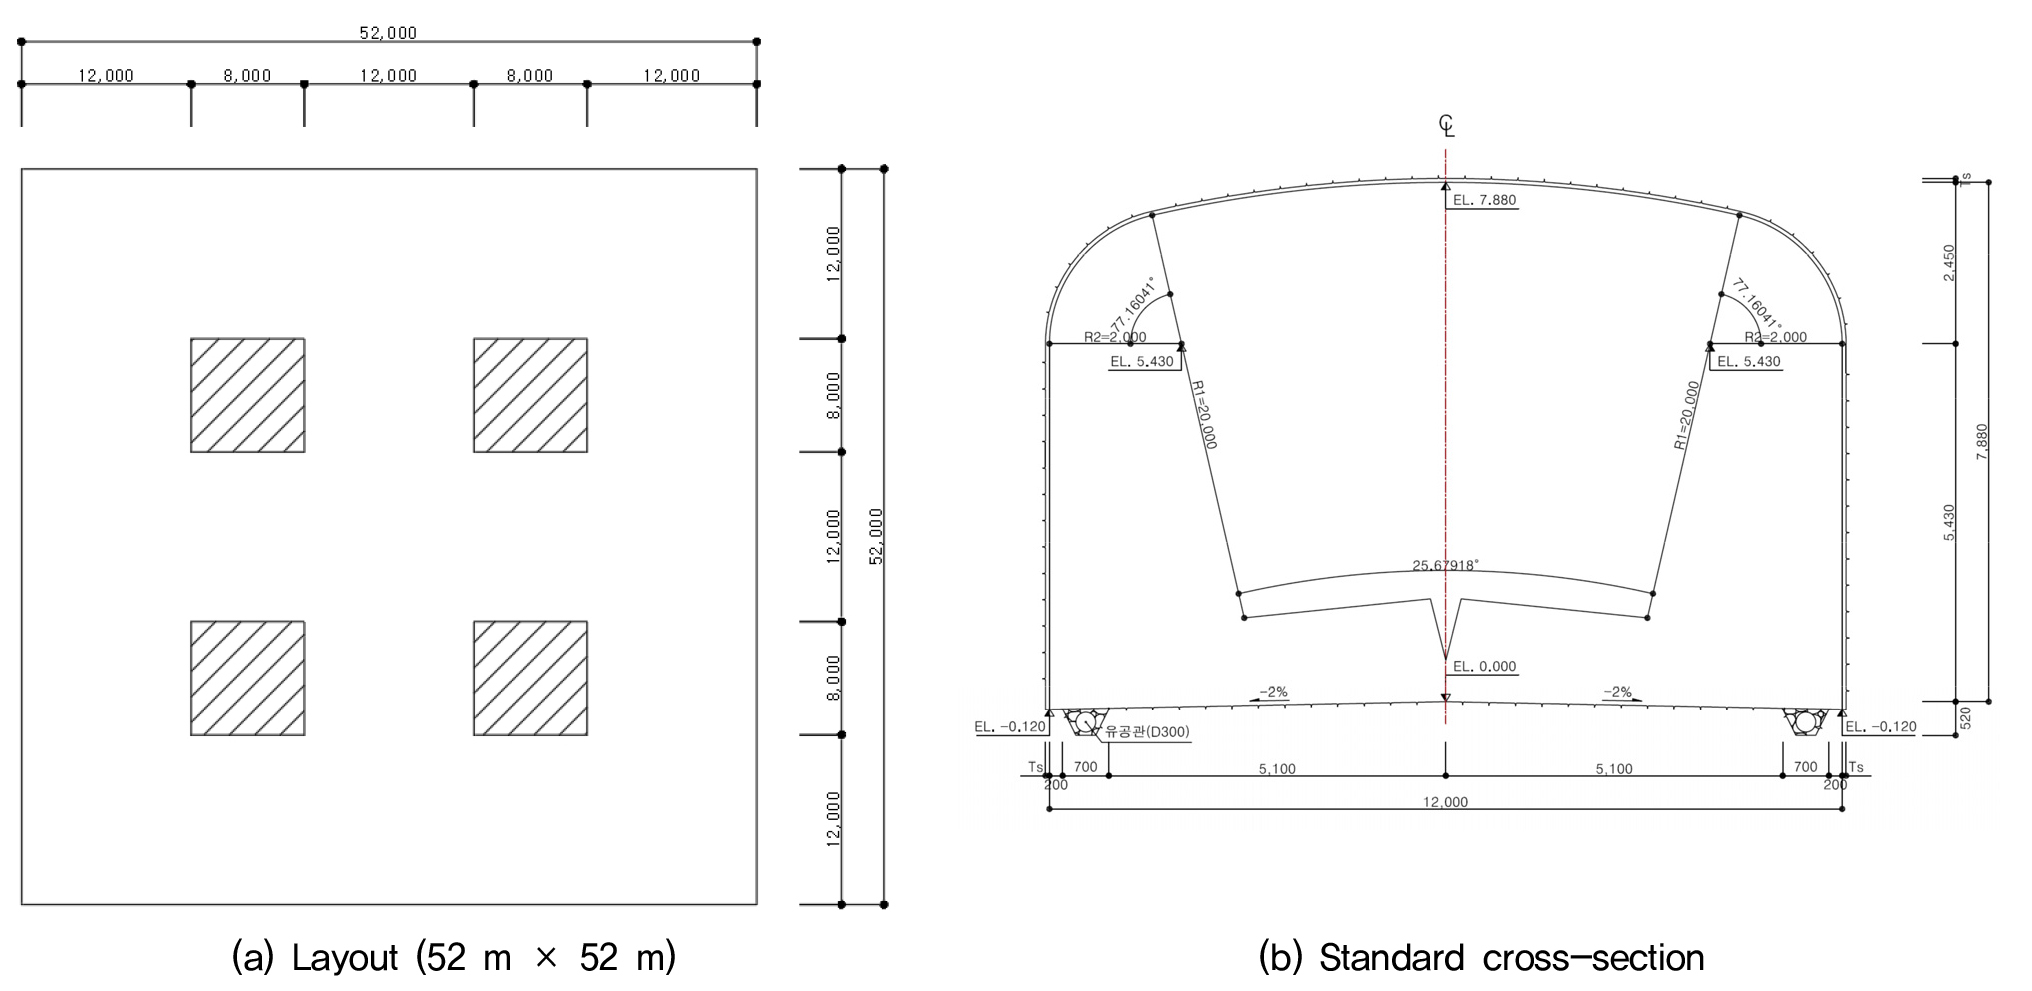
파일럿 테스트 부지는 기존 갱도의 북측에 52.0m × 52.0m 규모로 계획되었으며, 부지 내에 8.0m × 8.0m의 암주 4개를 형성하고 룸 폭 12.0m, 룸 높이 8.0m(천정부 EL. 7.88m)의 공간을 조성하는 것으로 설계되었다(Fig. 2(a)). 표준단면은 Fig. 2(b)와 같이 천정부를 반경 20m의 원호로, 어깨부를 반경 2m로 처리하고 바닥에 양측 2%의 배수 구배를 둔 형태이다. 이는 암주 형상비 W/H = 1.0, 룸 형상비 S/H = 1.5에 해당하며, Lee et al.(2014b)이 제안한 설계 절차에서 Type I 암반에 대해 강도응력비 2.0 이상을 만족하면서 공간 활용성과 시공장비 회전반경을 확보할 수 있는 형상으로 선정된 것이다. 설계에서는 Type I 암반에 대한 지보 패턴으로 굴진장 3.0m, 숏크리트 50mm, 길이 4.0m의 록볼트를 3.0m 간격으로 배치하고 뿜칠 멤브레인(TSL) 5mm를 적용하는 것으로 제시되었다.
수평시추 코어의 실내시험값을 적용한 3차원 구조해석 결과, 시공 단계별 암주의 강도응력비는 허용기준 2.0을 크게 상회하는 10 이상으로 산정되었고 소성영역은 발생하지 않았으며, 굴착에 의한 천정부 최대 수직변위는 5.75mm, 최대 총변위는 7.25mm로 예측되었다(Lee, 2023). 즉 설계 단계에서 이미 무지보 상태로도 안정성이 확보되는 것으로 검토되었으며, 파일럿 테스트에서는 지반의 불확실성과 절리 발달 가능성을 감안하여 천정부와 어깨부에 고성능 숏크리트와 뿜칠 멤브레인으로 구성된 고성능 합성지보재를 시공하는 것으로 계획되었다.
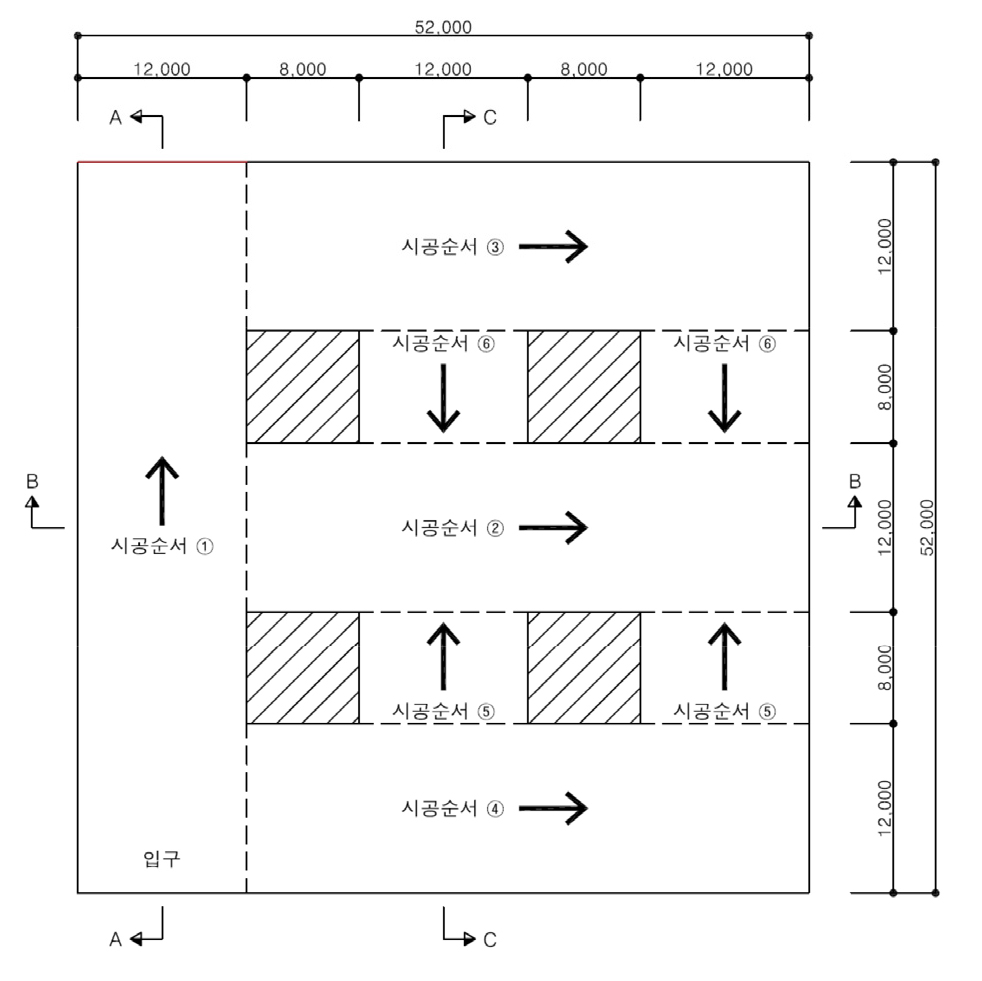
배수는 단면 양측으로 구배를 두고 천정부를 곡선 형태로 구성하여 유도배수하며, 격자형으로 배치된 암주 사이의 천정부에는 ×자 형태의 배수재를 두어 측벽과 암주면을 따라 하부로 유도한 뒤 주통로 방향으로 배수하는 것으로 설계되었다. 시공 순서는 Fig. 3과 같이 주통로를 먼저 굴착하고 중앙부 횡방향 터널, 상·하부 횡방향 터널의 순으로 굴착하여 암주를 형성하도록 계획하였으며, 관통은 기존 광산의 방식을 준용하여 일방향 관통이 되도록 하였다. 발파 패턴은 굴진장 3.0m에 대해 경사심발(V-cut)을 기본으로 하고 장공발파 시 효율 저하에 대비하여 평행심발(cylinder-cut)을 대안으로 두었으며, 최외곽공에는 암반 손상을 최소화하기 위한 조절발파(smooth blasting)를 적용하고 필요시 라인드릴링을 병용하도록 하였다.
3. 파일럿 테스트 부지 건설
파일럿 테스트 부지 조성공사는 2023년에 수행되었으며, Fig. 3에 나타낸 시공 순서에 따라 주통로(①)를 먼저 굴착한 뒤 중앙부 횡방향 터널(②), 상·하부 횡방향 터널(③, ④), 그리고 암주 사이의 연결 구간(⑤, ⑥)을 순차적으로 굴착하여 4개의 암주를 형성하였다. 현장에서는 설계 발파 패턴과 기존 광산의 발파 패턴을 검토하여 수차례의 시험발파를 거쳐 최외곽공에 조절발파를 적용한 총 89공, 굴진장 3m의 발파 패턴을 확정하였고, 천공은 반자동 천공시스템이 적용된 2붐 점보드릴로 수행하였다. 굴착 중 천정부나 벽면의 누수는 관찰되지 않았고, 암주 중앙부의 전단파괴나 천정부의 대변위와 같은 불안정 징후도 관찰되지 않았으며(Lee, 2023), 벽면과 암주면에는 균열이 거의 나타나지 않았고 발파 후 부석 처리가 완료된 상태로 유지되었다. 고성능 숏크리트와 뿜칠 멤브레인 등 지보재는 본 연구의 점군 비교 이후에 시공될 예정으로, 비교 기간 동안 파일럿 공간은 무지보 상태로 유지되었다.
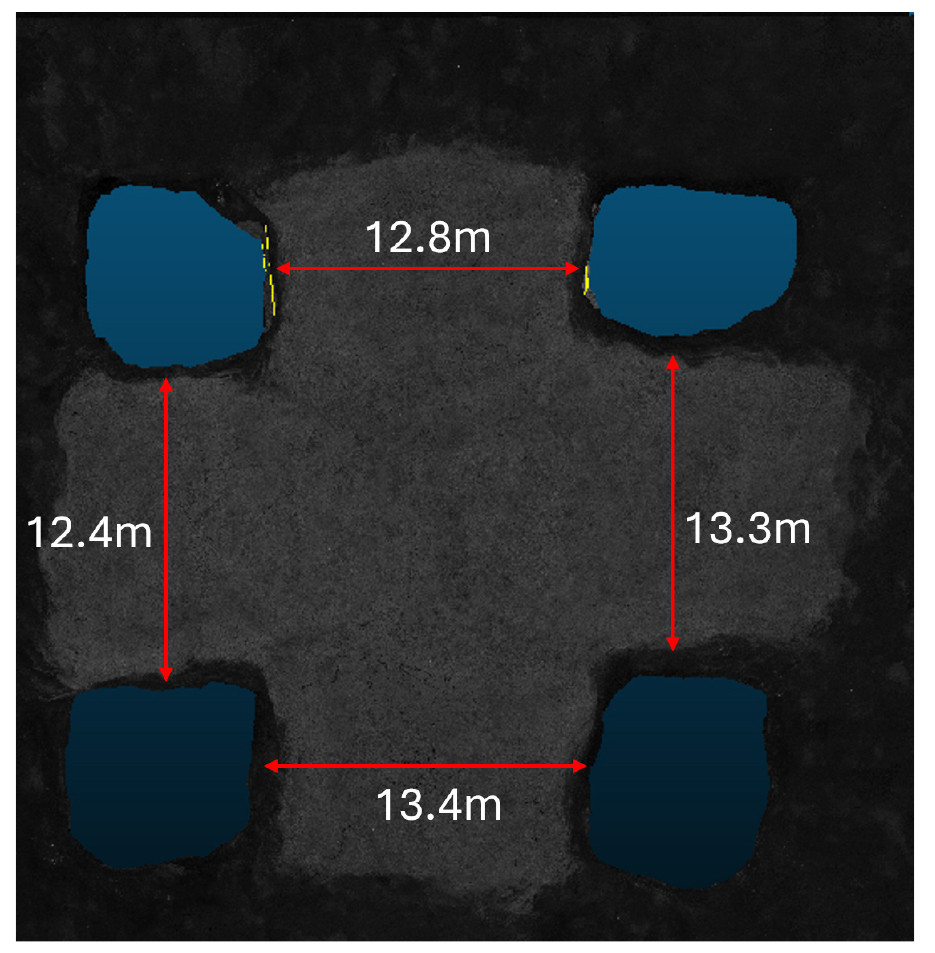
굴착된 공간의 형상은 TLS 점군으로 확인하였다. 점군에서 바닥면으로부터 1.5m 이내의 암주 하단부와 천정부로부터 약 1m 이내의 상단부를 제외한 구간의 평균 단면을 생성하여 암주 사이 거리를 측정한 결과, Fig. 4와 같이 12.4~13.4m(평균 약 13.0m)로 설계 룸 폭 12.0m보다 약 8% 넓게 나타났으며, 굴착 높이는 평균 약 8.3m로 설계 높이에 근접하였다. 이는 발파 굴착에 따른 여굴이 설계 단면 외측으로 편측 0.2~0.7m 정도 발생하였음을 의미한다. 룸 폭이 설계보다 넓어지면 지류론에 따라 암주에 작용하는 평균 응력과 천정부 스팬이 함께 증가하므로 구조적으로는 설계보다 다소 불리한 조건이 되나, 설계 검토에서 강도응력비의 여유가 매우 크고 실제 굴착 형상에서도 불안정 징후가 관찰되지 않았으므로 안정성에 미치는 영향은 제한적인 것으로 판단된다. 오히려 설계보다 넓은 룸 폭에서도 후술하는 바와 같이 유의한 변형이 관측되지 않은 점은 설계법이 갖는 안전 여유를 현장에서 확인한 결과로 볼 수 있다.
4. 3D 스캔 기반 변위 검토 방법
파일럿 공간의 형상 변화를 검토하기 위해 약 1년의 시차를 두고 두 차례 점군을 취득하였다. 1차 점군은 2025년 9월에 사진측량 시스템인 ShapeMetrix3D(3GSM)로 취득하였다. ShapeMetrix3D는 상용 DSLR 카메라로 서로 다른 위치에서 촬영한 2장의 영상으로부터 3차원 표면 모델을 생성하는 사진측량 시스템이다. 정확도는 촬영 거리와 기준점의 정확도에 따라 달라지며, 제조사 자료에 따르면 촬영 거리 50m 이하에서 일반적으로 1~2mm 수준이다(3GSM, 2025). 2차 점군은 그로부터 약 1년 후인 2026년 8월에 지상 레이저 스캐너 Leica BLK360 G2로 취득하였다. BLK360 G2는 ToF 방식의 소형 스캐너로 제조사 사양상 3차원 점 정확도는 10m 거리에서 약 4mm이다(Leica Geosystems, 2023). 스캔은 암주와 암주 사이, 4개 암주로 둘러싸인 룸의 중앙 등 파일럿 공간 중앙부의 9개 지점에서 수행하였으며, 각 위치에서 취득한 점군을 상호 정합하여 전체 공간의 점군을 구성하였다. 스캔 위치가 공간 중앙부에 분포하므로 스캐너로부터 천정부까지의 거리는 대체로 10m 이내였다.
1차 점군 취득 시점에 비교 대상인 암주 사이 천정부와 암주면의 굴착은 완료된 상태였으므로 본 연구의 비교 결과에는 굴착 직후의 초기 변위가 포함되지 않으며, 두 취득 시점 사이의 시간 의존적 형상 변화만이 검토 대상이 된다. 또한 2차 점군 취득 전에 바닥면에 자갈 등이 포설되어 바닥의 형상이 변화하였으므로 바닥면은 비교 대상에서 제외하였다.
두 점군은 별도의 절대 기준점 없이 취득되었으므로, 변형이 가장 작을 것으로 기대되는 암주면을 기준으로 상대 정합을 수행하였다. 암주면을 기준으로 선정한 이유는 암주가 강도응력비 10 이상으로 관측 기간 중 형상 변화가 가장 작을 것으로 기대되는 부재이고, 바닥면은 2차 취득 전 자갈 포설로 형상이 변하였으며, 천정부는 변형 평가 대상이므로 정합 기준으로 사용하면 검출하고자 하는 변형이 정합 과정에서 상쇄되기 때문이다. 또한 4개 암주의 측면은 공간 내에 사방으로 분포한 수직면으로서 수평 두 방향의 정합 구속에 유리하고, 두 센서 모두 근거리에서 고밀도로 취득된 부위이다. 즉 천정부와 바닥을 제외한 암주 표면만을 정합 대상으로 하여 반복최근접점(ICP) 방식으로 2차 점군을 1차 점군에 정합하였고, 정합에 사용되지 않은 천정부의 차이를 형상 변화로 해석하였다. 따라서 본 연구에서 산정한 값은 절대 변위가 아니라 암주에 대한 천정부의 상대 변위이며, 암주와 천정부가 함께 침하하거나 부지 전체가 이동하는 강체 이동은 검출할 수 없다는 한계가 있으나, 룸 천정부의 처짐과 암주면의 국부적 변형을 검출하는 데는 적합하다.
사진측량 점군은 절대 스케일이 영상 기하와 기준 거리로부터 간접적으로 결정되므로 레이저 스캔 점군과 미소한 스케일 차이를 가질 수 있다. 이에 따라 회전·이동만의 강체 정합에 더하여 스케일 계수를 포함한 정합을 수행하였으며, 산정된 스케일 계수는 0.9999로 두 점군의 스케일 차이는 미소하였다. 스케일 조정 후 암주면의 정합 잔차는 ±3mm 이내로 수렴하였고, 정합에 사용되지 않은 천정부에서도 암주 접합부 부근의 상대 변위가 0에 수렴하여 정합이 적절히 이루어졌음을 확인하였다.
두 점군의 차이는 CloudCompare의 C2C(cloud-to-cloud) 절대거리로 산정하였다(Girardeau-Montaut et al., 2005). C2C는 비교 점군의 각 점에서 기준 점군의 최근접점까지의 유클리드 거리로, 별도의 곡면 근사 없이 계산이 간단하고 점군 형상에 대한 가정이 필요 없는 장점이 있다. 반면 거리에 부호가 없어 변형의 방향을 직접 나타내지 못하고, 기준 점군의 점밀도가 낮거나 표면 거칠기가 큰 경우 실제 변위보다 큰 값을 나타내는 편향이 있다. 본 연구에서는 이러한 한계를 감안하여 TLS 점군(2차)을 기준 점군으로 하여 사진측량 점군(1차)과의 C2C 거리를 산정하고, 각 비교 점에 대해 최근접 TLS 기준점이 연직(Z) 방향으로 비교 점의 어느 쪽에 위치하는지에 따라 거리에 부호를 부여하여 암주면 기준의 상대 변위(relative displacement)로 표현하였다. 이렇게 산정된 값은 천정부가 처지는 경우 양(+)이 되나, 처짐을 하향 변위로 직관적으로 나타내기 위해 프로파일에서는 부호를 반전하여 처짐 방향(하향)을 음(−), 그 반대 방향을 양(+)으로 표시하였다. C2C 거리는 최근접점 간 유클리드 거리이므로 엄밀한 의미의 수직변위와는 다르며, 천정면이 수평에 가까운 본 현장에서는 연직 성분이 지배적이나 국부적인 면 기울기에 따라 연직 거리보다 작게 산정될 수 있다. 따라서 본 논문의 상대 변위는 연직 방향을 기준으로 부호를 부여한 두 표면 간 거리 변화를 의미하며, 천정부 처짐량에 대해서는 크기의 하한값에 해당한다.
두 점군의 차이를 변형으로 판단할 수 있는 검출 한계는 각 센서의 점 위치 정확도와 정합 오차를 서로 독립인 정규분포 오차로 가정하고 오차 전파식으로 산정하였다. 이는 Lague et al.(2013)이 두 점군의 표면 거칠기와 정합 오차로부터 95% 신뢰수준의 검출 한계(LOD95)를 정의한 방식을, 거칠기 대신 제조사 사양 정확도를 적용하여 단순화한 형태이다. 사진측량 점군의 위치 오차, TLS 점군의 위치 오차, 정합 오차의 세 가지 오차 성분은 서로 다른 장비와 처리 단계에서 발생하므로 독립으로 볼 수 있으며, 사양 정확도는 제조사가 제시한 상한값을 적용하여 검출 한계가 과소평가되지 않도록 하였다.
여기서 σ1과 σ2는 각각 사진측량 점군과 TLS 점군의 점 위치 정확도, σreg는 정합 오차이며, k는 신뢰수준에 따른 계수(95% 신뢰수준에서 1.96)이다. 본 연구에서는 σ1 = 2mm(ShapeMetrix3D, 촬영 거리 50m 이하 사양의 상한값), σ2 = 4mm(BLK360 G2, 10m 거리 사양값)를 적용하고, σreg는 암주면에서 관측된 정합 잔차 ±3mm를 적용하여 LOD를 산정하였다. 그 결과 합성 표준오차는 약 5.4mm, 95% 신뢰수준의 LOD는 10.6mm(≈1.96 × 5.4)로 산정되었으며, 검출 한계를 작게 설정할수록 변형 판정에 보수적이 되는 점과 설계 기준인 Level I 한계변형률에 해당하는 천정부 변위(10mm, 5.4절)와의 비교 편의를 고려하여 이를 내림한 10mm를 검출 한계로 채택하였다. 즉 10mm 미만의 상대 변위는 센서와 정합의 불확실성 범위 내에 있는 것으로 보고 변형으로 해석하지 않는 것이 합리적이라고 판단하였으며, 이후의 프로파일 그림에는 이 검출 한계를 측정 오차 범위(measurement error band, ±10mm)로 함께 표시하였다.
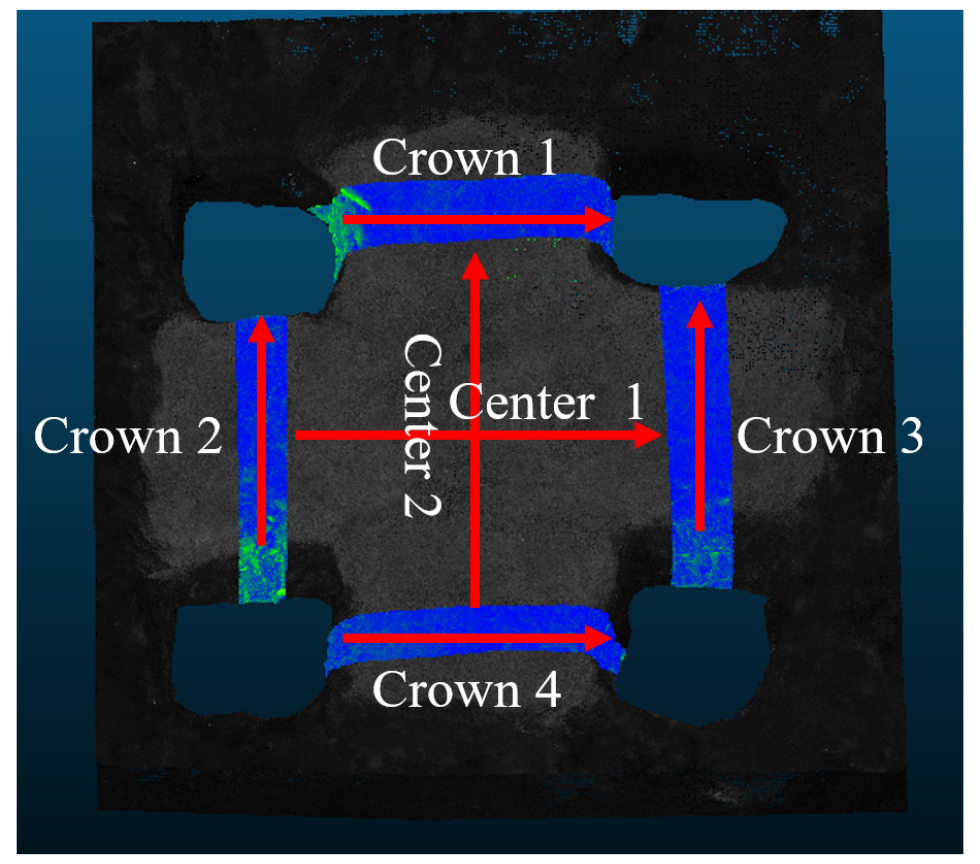
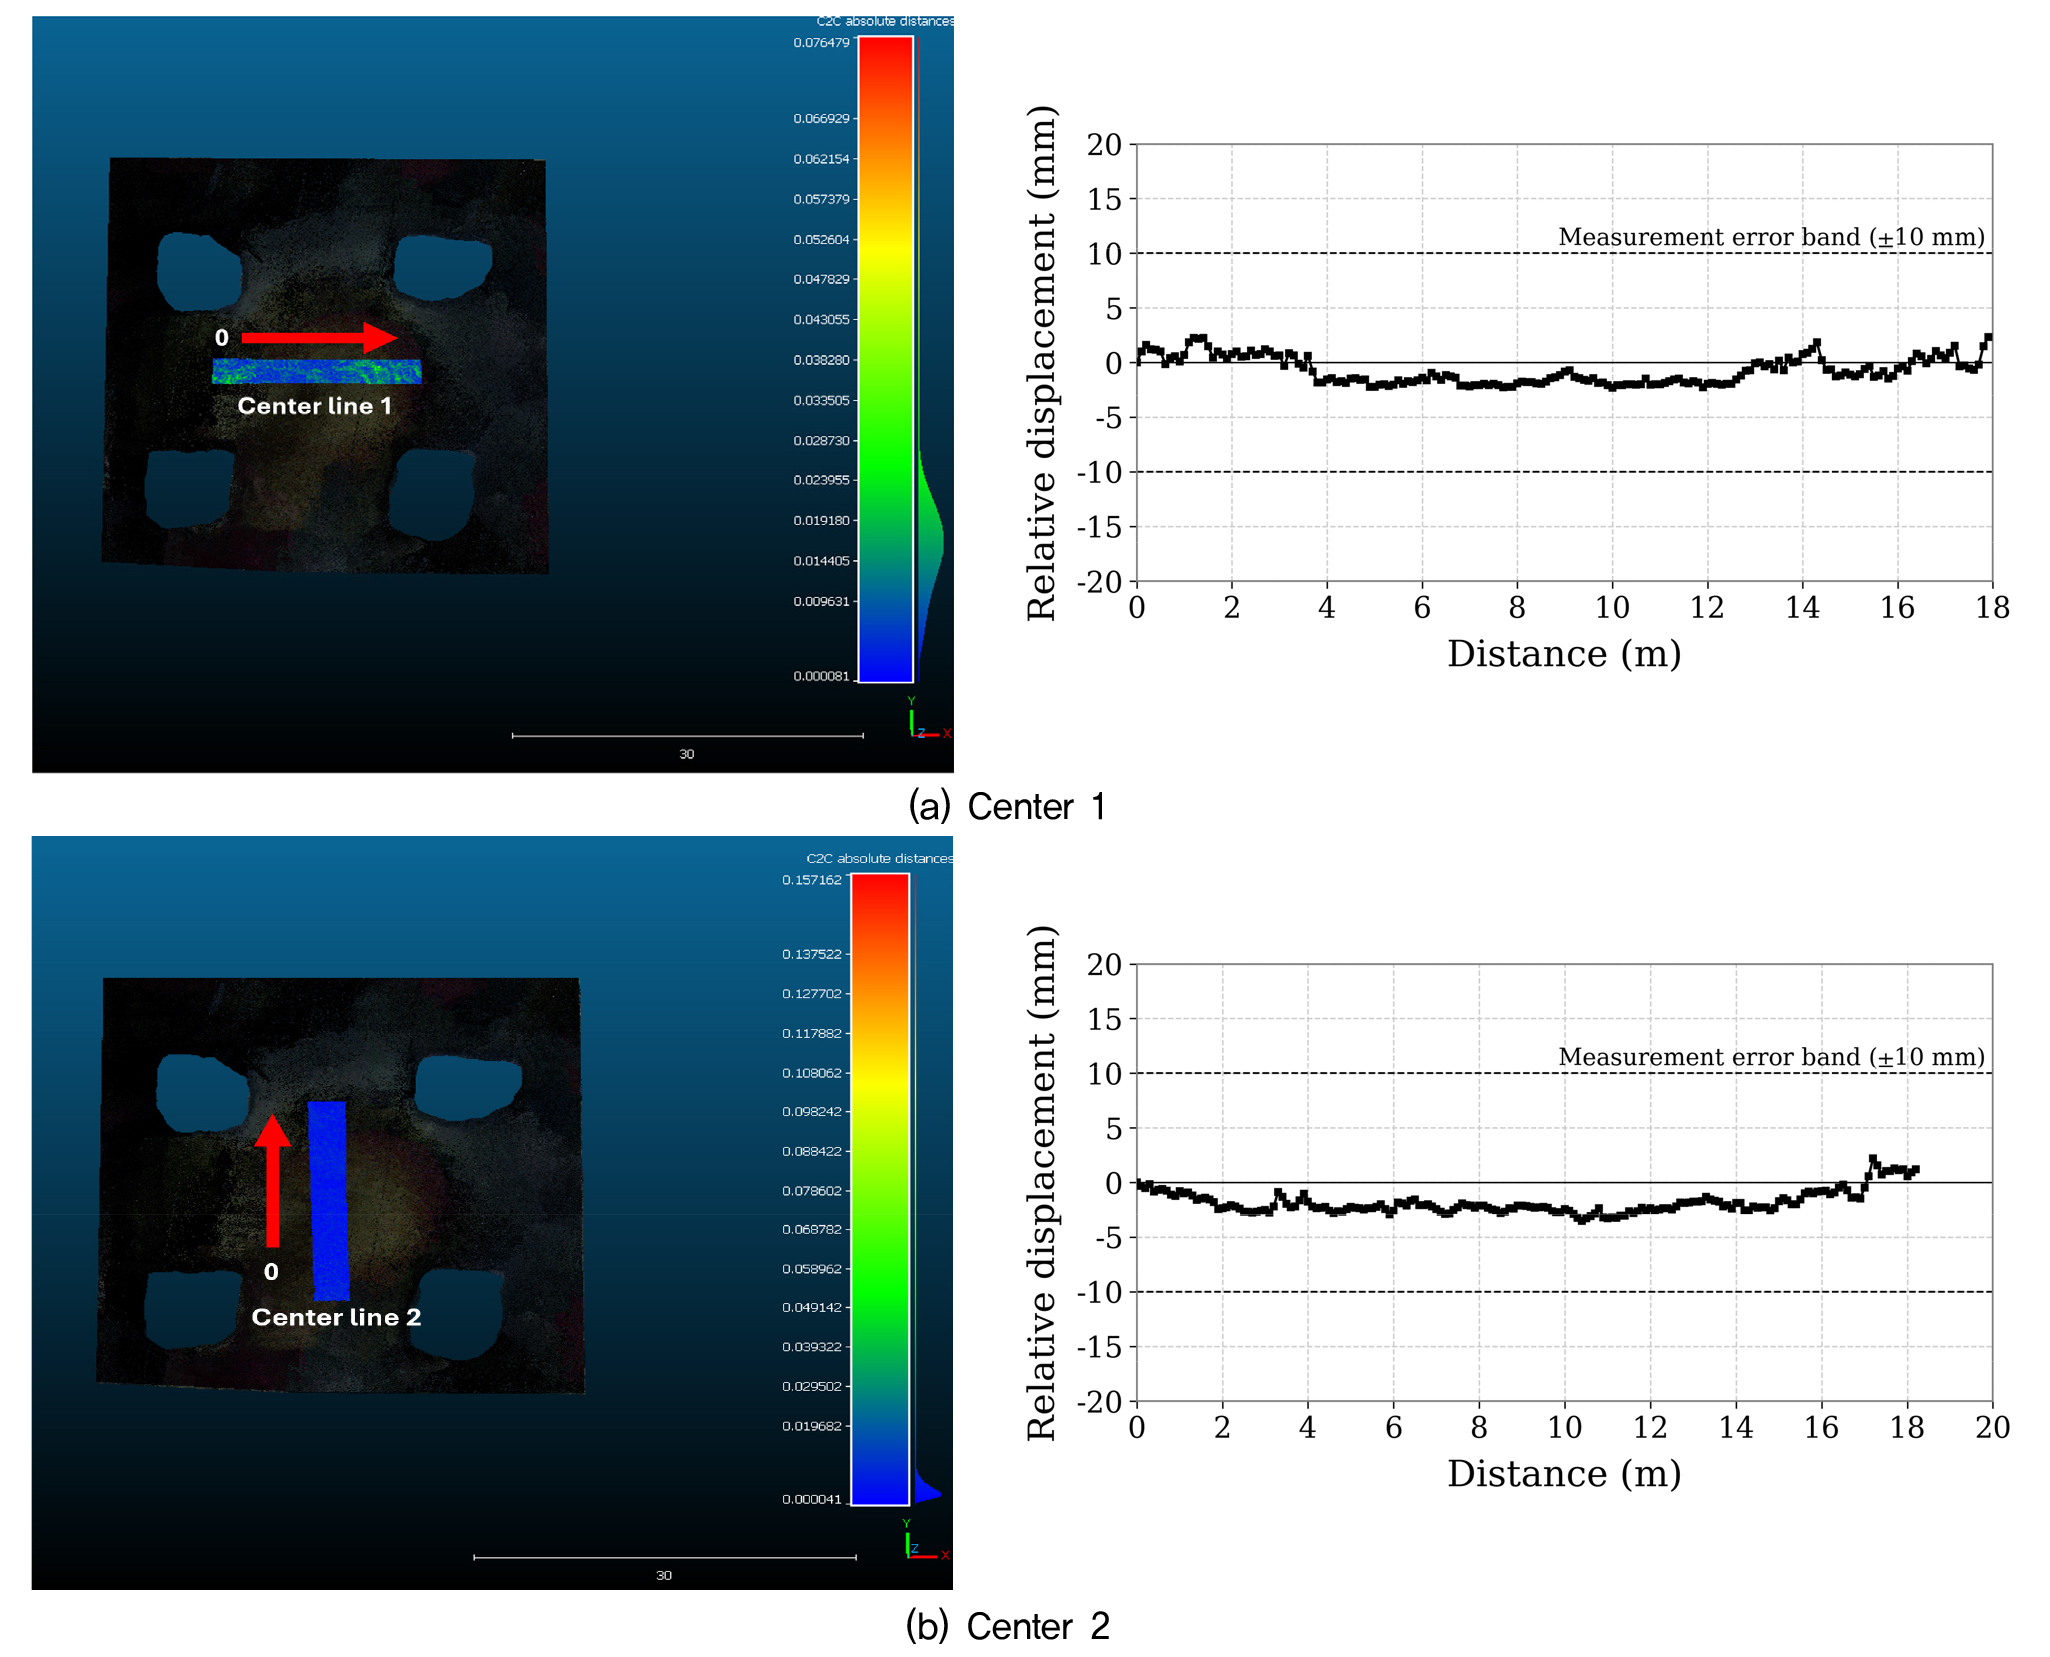
검토 구간은 Fig. 5와 같이 암주 4개 사이의 천정부 4개 구간(천정 1~4, Fig. 5의 Crown 1~4)과 공간 중앙부를 가로지르는 2개의 프로파일(센터 1, 2, Fig. 5의 Center 1, 2), 그리고 각 천정부 구간 양측의 암주면으로 설정하였다. 암주 사이 천정부 구간은 암주와 천정부가 만나는 접합부에서 점밀도와 표면 형상의 차이로 C2C 값이 과대하게 나타나므로 접합부 0.5~2.0m를 제외하고 9.9~11.3m의 순 스팬 구간을 분석하였다. 중앙부 프로파일의 길이는 17.9m와 18.2m이며, 암주면 프로파일의 길이는 5.2~7.2m이다. 각 구간에서 상대 변위를 구간 시점으로부터의 거리에 따라 프로파일로 나타내고 구간별 상대 변위 범위를 정리하였다.
5. 결과 및 고찰
5.1 암주면 정합 잔차
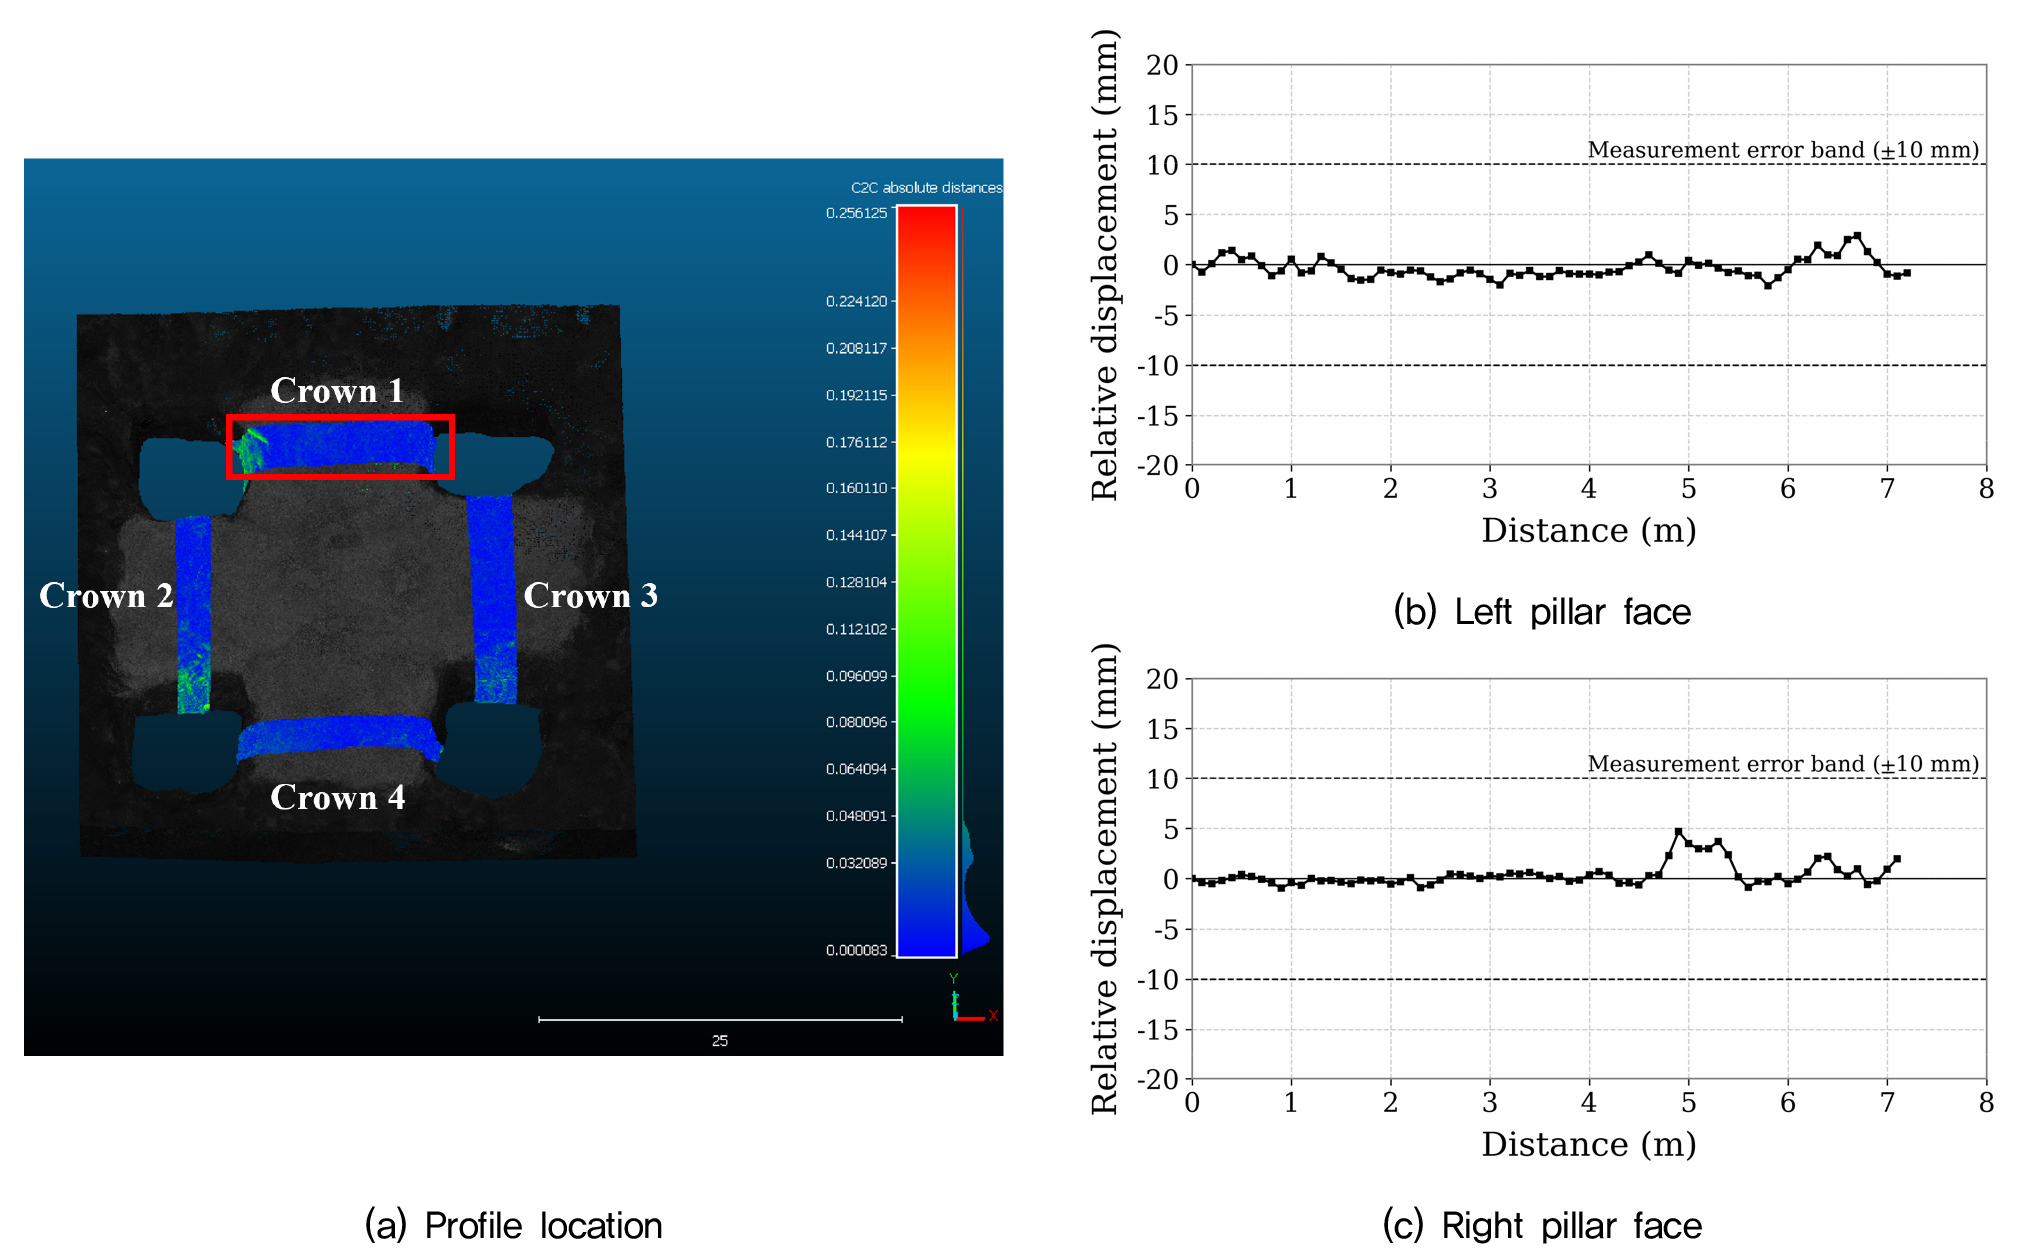
정합 기준으로 사용한 암주면의 상대 변위는 천정 1 구간 양측 암주면을 대표적으로 나타낸 Fig. 6과 같이 4개 구간 모두에서 ±3mm 이내에 분포하였으며, 국부적으로 천정 1 구간 우측 암주면의 5m 부근에서 약 5mm의 값이 나타났으나 이는 표면 요철이나 점밀도 차이에 의한 것으로 판단된다. 암주면의 잔차가 두 센서 사양 정확도의 합성값(약 4.5mm) 이내로 수렴한 것은 스케일을 포함한 정합이 적절히 이루어졌음을 뒷받침하며, 이 값은 4장의 검출 한계 산정에서 정합 오차로 사용되었다.
5.2 암주 사이 천정부
스케일 조정 후 암주 사이 천정부 4개 구간의 상대 변위 프로파일을 Fig. 7에 나타냈으며, 구간별 결과를 Table 2에 정리하였다. 천정 1 구간(순 스팬 11.3m)은 암주 접합부에서 0에 가까운 값으로 시작하여 스팬 중앙부에서 약 −5~−7mm까지 완만하게 커진 뒤 반대측 암주 부근에서 다시 감소하는 형태를 보였고, 천정 2 구간(9.9m)은 −3~−4mm, 천정 4 구간(11.0m)은 −1~−2mm의 작은 값을 보였다. 천정 3 구간(10.3m)은 다른 구간과 부호가 반대인 +5~+8mm, 즉 처짐과 반대 방향의 상대 변위를 나타냈다. 네 구간 모두 상대 변위의 절대값은 최대 약 8mm로 검출 한계 10mm 미만이었다.
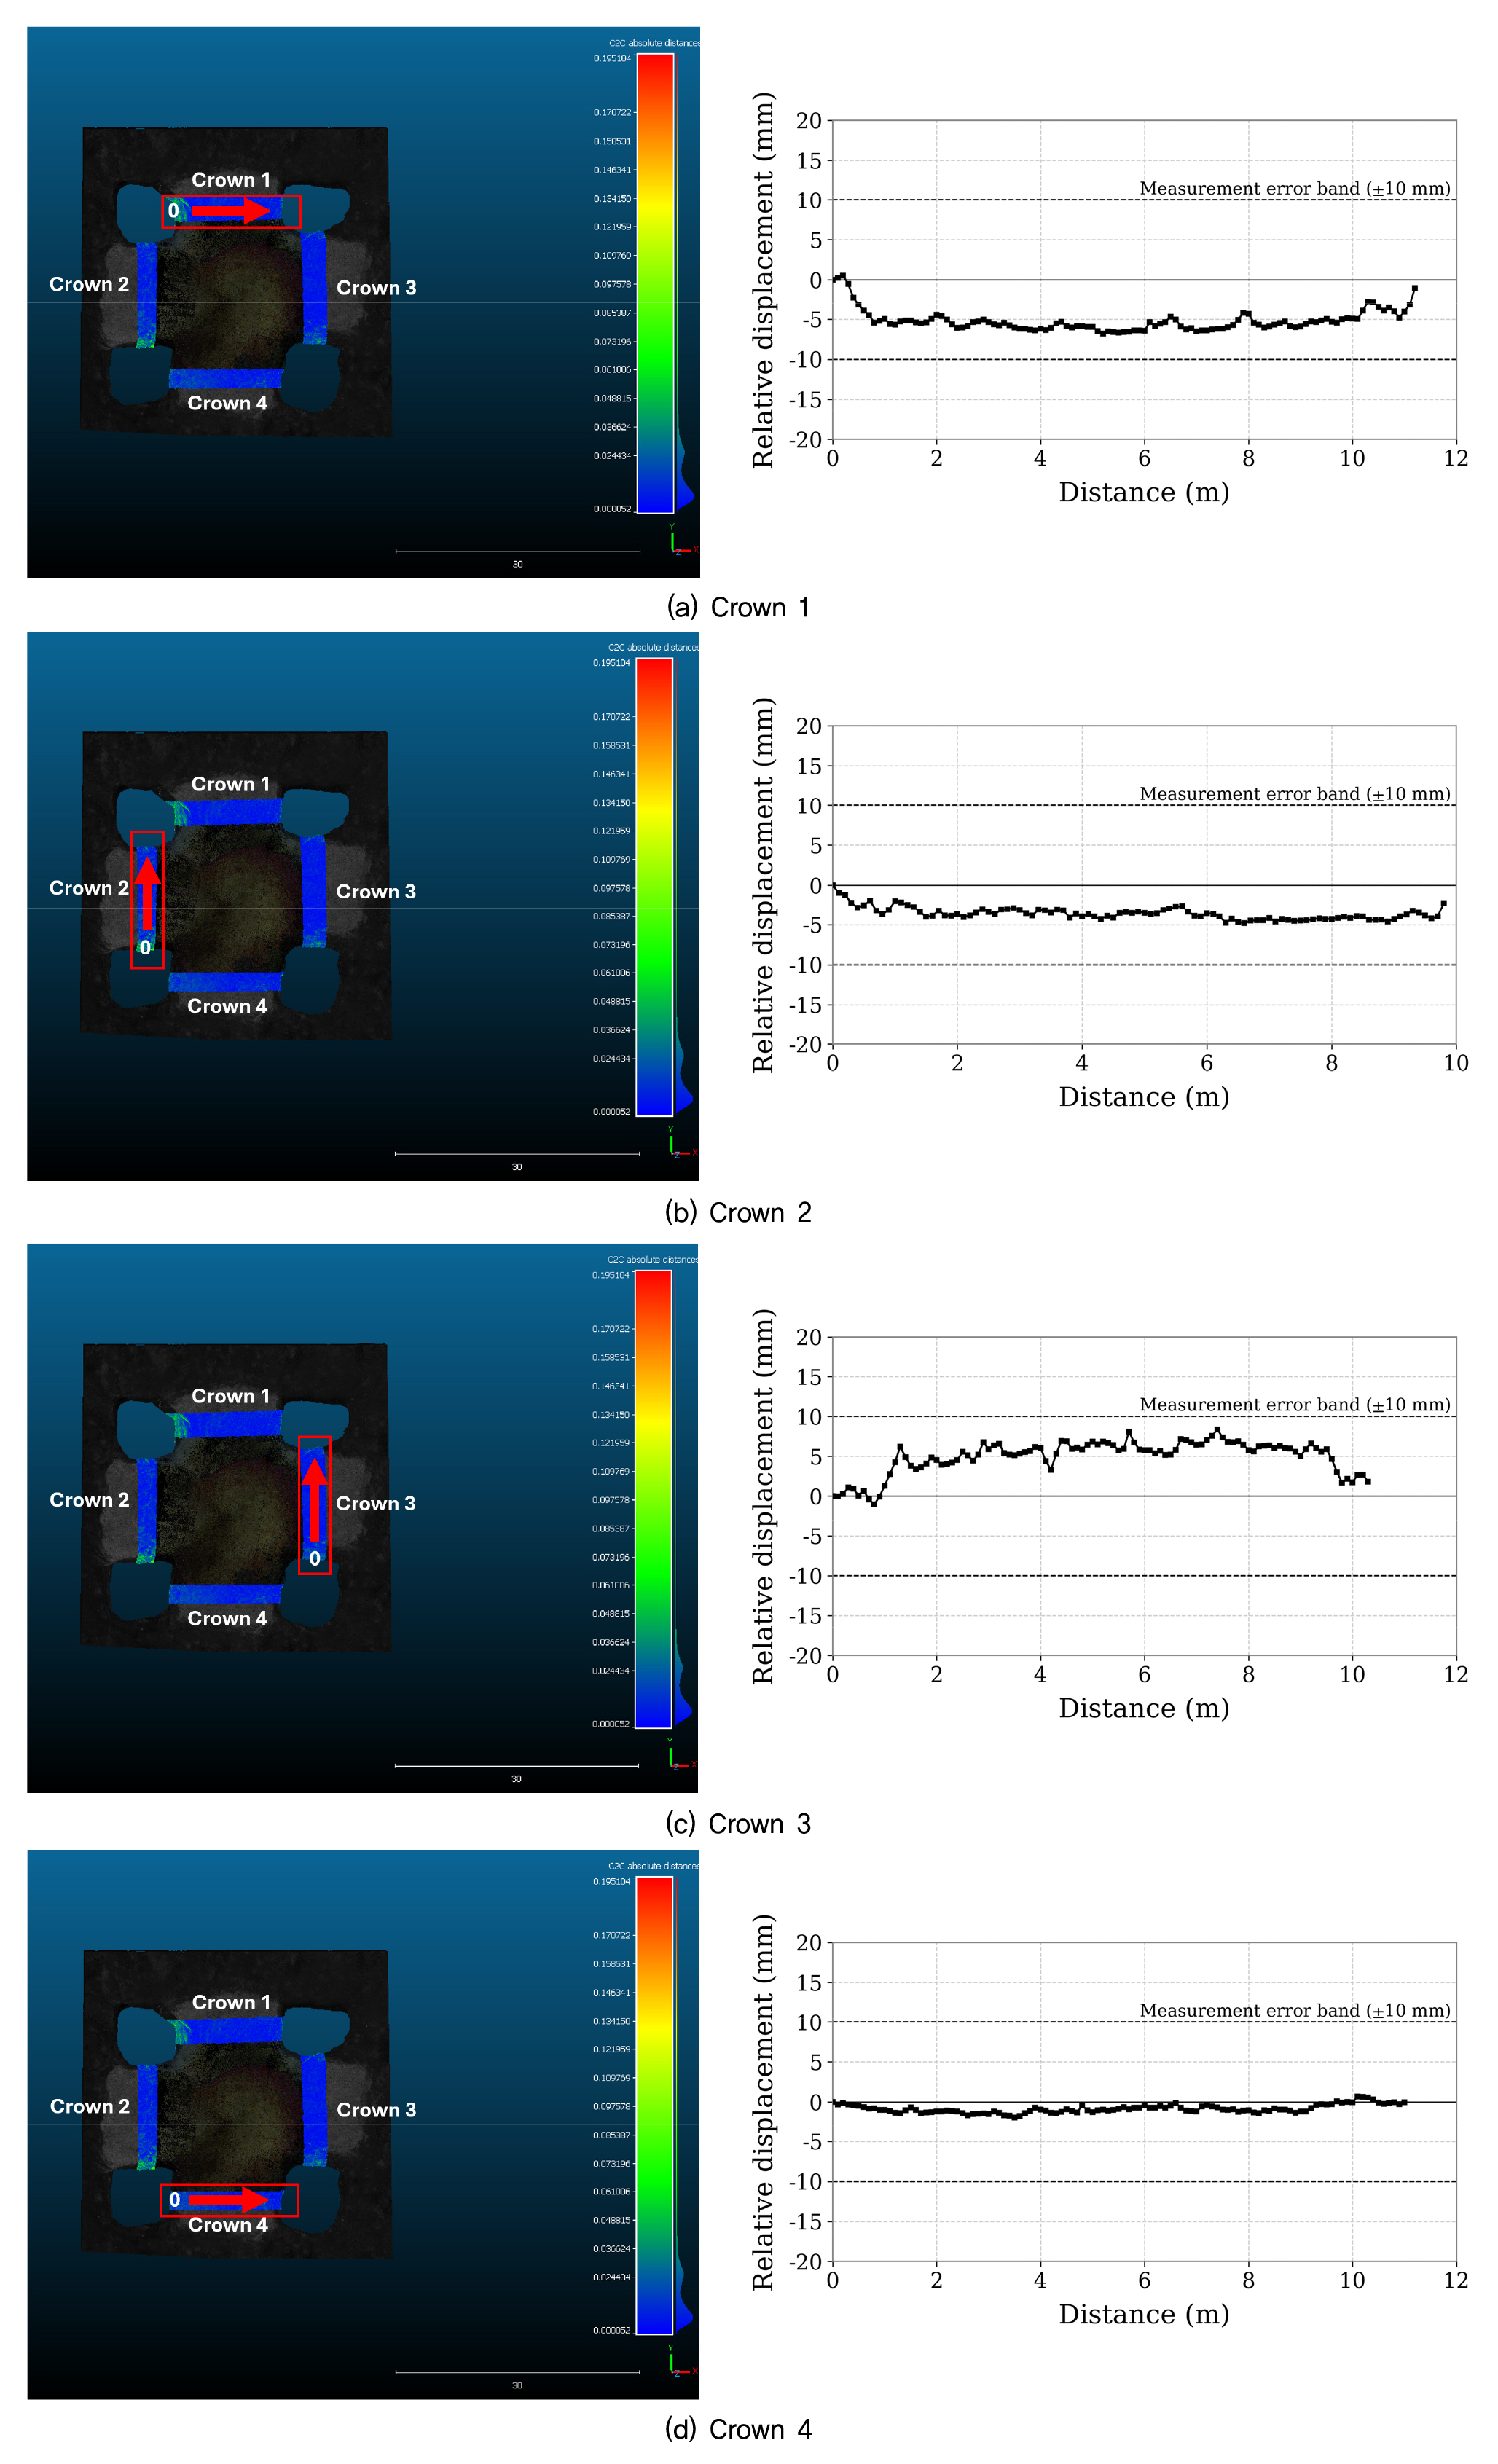
Table 2
Summary of relative displacements of the roof spans, central profiles and pillar faces (scale-adjusted registration)
천정 1과 천정 3 구간의 프로파일이 스팬 중앙부에서 상대 변위가 커지는 완만한 곡선 형태를 보이는 점은 룸 천정부의 처짐 형상과 유사하나, 이를 실제 처짐으로 해석하기는 어렵다. 첫째, 두 구간의 최대값은 모두 검출 한계 10mm 이내로 센서와 정합의 불확실성과 구별되지 않는다. 둘째, 상재하중에 의한 천정부 처짐이라면 네 구간 모두 하향(−)의 같은 부호를 보여야 하나 두 구간의 부호가 서로 반대이며, 부지 한쪽에서는 음, 반대쪽에서는 양으로 나타나는 계통적 양상을 보인다. 셋째, 정합 기준인 암주면(5.1절)과 룸 중앙부 프로파일(5.3절)의 잔차가 모두 ±3mm 수준으로 수렴하였다. 따라서 이 성분은 스케일 조정 후에도 남아 있는 사진측량 점군의 미소한 형상 왜곡이나 정합 후 잔류 회전에 의한 것으로 보는 것이 합리적이라고 판단하였다. 이러한 계통 성분은 향후 동일 센서로 반복 스캔하거나 절대 기준점을 도입하면 분리할 수 있을 것이다.
5.3 룸 중앙부 프로파일
룸 중앙부를 직교 방향으로 가로지르는 센터 1(17.9m)과 센터 2(18.2m) 프로파일의 상대 변위는 Fig. 8과 같이 전 구간에서 ±3mm 이내에 분포하였다. 중앙부는 네 암주로 둘러싸인 교차부로서 룸 폭이 가장 넓어 설계 해석에서 최대 변위가 예측되는 위치이나, 관측된 상대 변위는 암주면의 정합 잔차와 같은 수준으로 유의한 형상 변화는 확인되지 않았다.
5.4 고찰
설계 단계의 구조해석에서 굴착에 의한 천정부 최대 수직변위는 5.75mm, 총변위는 7.25mm로 예측되었고(Lee, 2023), 유사 조건에 대한 굴착 단계 해석에서도 천정부 침하는 지보재 유무와 관계없이 15mm 이하로 보고되었다(Choi et al., 2022). 이 값들은 굴착에 따른 즉시 변위로서 본 연구의 1차 점군 취득 이전에 이미 발생한 것이므로 관측값과 직접 비교할 수는 없으나, 굴착 직후의 예측 변위 자체가 검출 한계와 비슷한 크기라는 점은 굴착 완료 후 1년 사이에 발생할 수 있는 추가 변형이 검출 한계 이내일 것임을 시사한다. 관측 결과는 이러한 예측과 부합하며, 강도응력비 10 이상의 매우 큰 여유를 갖는 암주와 RQD 91% 이상의 신선한 화강암 천정부가 시간 의존적 변형 없이 유지되고 있음을 보여준다.
설계 단계에서는 룸 천정부의 안정성을 Sakurai(1997)의 한계변형률 개념을 적용한 Lee et al.(2014b)의 절차에 따라 검토하였으며, 룸 변형률은 천정부 변위 δc를 룸 높이 H로 나눈 값(εc = δc/H)으로 정의하고 지반 변형계수에 따른 한계변형률의 하한값(Level I)을 기준으로 삼았다(Lee et al., 2014b). 설계에서 가정한 Type I 암반(E = 18GPa)의 Level I 한계변형률은 0.125%로 룸 높이 8m에 대해 천정부 변위 약 10mm에 해당하며, 같은 산정식에 파일럿 부지의 변형계수(약 60GPa)를 적용하면 Level I은 약 0.09%(약 7mm)로 더 작아진다. 본 연구의 검출 한계 10mm는 룸 변형률 약 0.125%에 해당하여 Type I 기준의 Level I과 같은 크기이므로, 이 절차로는 Level I 이하의 미소한 변형률 변화를 분해할 수는 없으나, 이완영역이 발생하여 추가 지보가 필요한 Level II(Type I 기준 약 0.29%, 천정부 변위 약 23mm) 이상의 변형은 충분히 검출할 수 있다. 관측된 천정부 상대 변위는 최대 약 8mm(약 0.10%)로 검출 한계 이내이자 설계 기준인 Type I의 Level I 이하에 머물렀다. 또한 설계 해석에서 예측된 굴착 직후 천정부 변위 5.75mm(약 0.07%)에 관측 최대값을 그대로 더한 보수적인 누적값도 약 14mm(약 0.17%)로 Level II에 크게 미치지 못하므로, 룸 천정부는 한계변형률 기준상 안정 영역에 있는 것으로 판단된다.
한편 본 연구의 결과는 다음과 같은 한계 안에서 해석되어야 한다. 첫째, 본 연구의 결과는 암주면을 기준으로 한 상대 변위이므로 암주와 천정부가 함께 침하하거나 부지 전체가 이동하는 강체 변위는 검출할 수 없으며, 이러한 전체 변위의 유무는 별도의 절대 기준점에 의한 측량으로 확인되어야 한다. 둘째, 1차 점군이 굴착 완료 후에 취득되었으므로 굴착 직후의 초기 변위는 포함되지 않는다. 셋째, 이종 센서 간 비교에서 스케일 조정이 필요하였고 조정 후에도 부지 양측에서 부호가 반대인 계통적 성분이 남아 있어, 이 성분이 실제 변형인지 잔류 정합 오차인지는 동일 센서에 의한 반복 관측으로 확인할 필요가 있다. 넷째, C2C는 점밀도와 표면 거칠기에 민감한 지표이므로 향후 법선 방향의 부호 있는 거리(예: M3C2; Lague et al., 2013)로 결과를 보완하는 것이 바람직하다. 이러한 한계에도 불구하고, 본 연구는 무지보 또는 최소지보 대공간에 대해 계측기 설치 없이 면 단위로 형상 변화를 검토할 수 있는 절차와 그 검출 한계를 실제 현장에서 정량적으로 제시하였다는 점에서 의의가 있다. 점군 비교는 천단침하핀이나 내공변위 측선과 같은 점 계측에 비해 정밀도는 낮으나 계측점 사이의 국부 변형을 놓치지 않고 공간 전체의 변형 분포를 파악할 수 있으므로, 정밀 계측을 대체하기보다 공간 전체를 주기적으로 스크리닝하고 검출 한계를 초과하는 구간에 정밀 계측을 집중 배치하는 보완 수단으로 활용하는 것이 적절하며, 절대 기준점을 설치한 동일 장비의 정기 스캔을 통해 장기 모니터링 체계로 발전시킬 수 있을 것이다.
6. 결 론
본 연구에서는 선행 연구에서 제안된 주방식 지하구조 설계법에 따라 가행 화강암 골재광산에 파일럿 테스트 규모의 격자형 지하공간을 설계·건설하고, 약 1년의 시차를 둔 사진측량 점군과 TLS 점군을 비교하여 암주에 대한 천정부의 상대 변위를 검토하였다. 주요 결과를 정리하면 다음과 같다.
1. 일축압축강도 약 190MPa, 변형계수 약 60GPa, RQD 91% 이상의 화강암 부지에 암주 8 × 8m, 룸 폭 12m·높이 8m(W/H = 1.0, S/H = 1.5)의 파일럿 공간을 굴진장 3m, 89공의 발파 패턴으로 건설하였다. TLS 점군에서 측정한 암주 사이 거리는 12.4~13.4m로 여굴에 의해 설계 룸 폭보다 약 8% 넓었고 평균 높이는 8.3m로 설계 높이에 근접하였으며, 굴착 중 암주나 천정부의 불안정 징후는 관찰되지 않았다.
2. 사진측량 점군(ShapeMetrix3D)과 TLS 점군(Leica BLK 360 G2)을 암주면 기준으로 스케일을 포함하여 정합한 결과 암주면의 잔차는 ±3mm 이내로 수렴하였고, 두 센서의 사양 정확도와 정합 잔차로부터 약 10mm의 검출 한계를 정의하였다. 절대 기준점이 없는 조건에서 산정된 값은 암주에 대한 천정부의 상대 변위로서 부지 전체의 강체 이동은 포함하지 않는다.
3. 암주 사이 천정부 4개 구간의 상대 변위는 최대 약 8mm, 중앙부 프로파일과 암주면은 ±3mm 이내로 모두 검출 한계 미만이었으며, 이는 관측 기간 중 파일럿 공간에 암주에 대한 유의한 상대 변형이 발생하지 않았음을 의미한다. 천정부 구간에서 부지 양측의 부호가 반대인 계통적 성분이 남아 있어 이는 잔류 정합 오차로 판단되며, 동일 센서의 반복 관측으로 확인할 필요가 있다.
4. 암주면 기준 상대 정합과 C2C 거리에 의한 면 기반 비교는 계측기 설치가 어려운 무지보 주방식 공간의 장기 모니터링에 적용할 수 있으며, 검출 한계(룸 변형률 약 0.125%에 해당)는 설계에서 기준으로 삼은 Type I 암반의 한계변형률 Level I과 같은 수준으로, Level I 이하의 미소 변형률은 분해하지 못하나 추가 지보가 필요한 Level II 이상의 변형은 검출할 수 있으며, 관측된 최대 상대 변위(약 0.10%)와 설계 예측 굴착 변위를 더한 보수적 누적값(약 0.17%)도 Level II에 크게 미치지 못하는 것으로 판단된다. 대규모 주방식 지하공간에서는 격자형으로 반복되는 룸 전체를 주기적으로 스캔하여 변형 경향을 스크리닝하고 검출 한계를 초과하는 구간에 정밀 계측을 집중하는 방식으로 활용할 수 있으며, 이를 위해서는 절대 기준점 도입과 동일 장비의 정기 스캔, M3C2에 의한 부호 거리 산정에 더하여 지보재 시공 전후의 비교와 장기 시계열의 축적, 검출 한계와 한계변형률 관리 수준의 연계가 보완되어야 한다.